El caso, observado en una competencia internacional de robots humanoides, permite analizar cómo la inteligencia artificial genera soluciones de movimiento que pueden aportar nuevas perspectivas al deporte, la rehabilitación y el estudio del cuerpo humano.
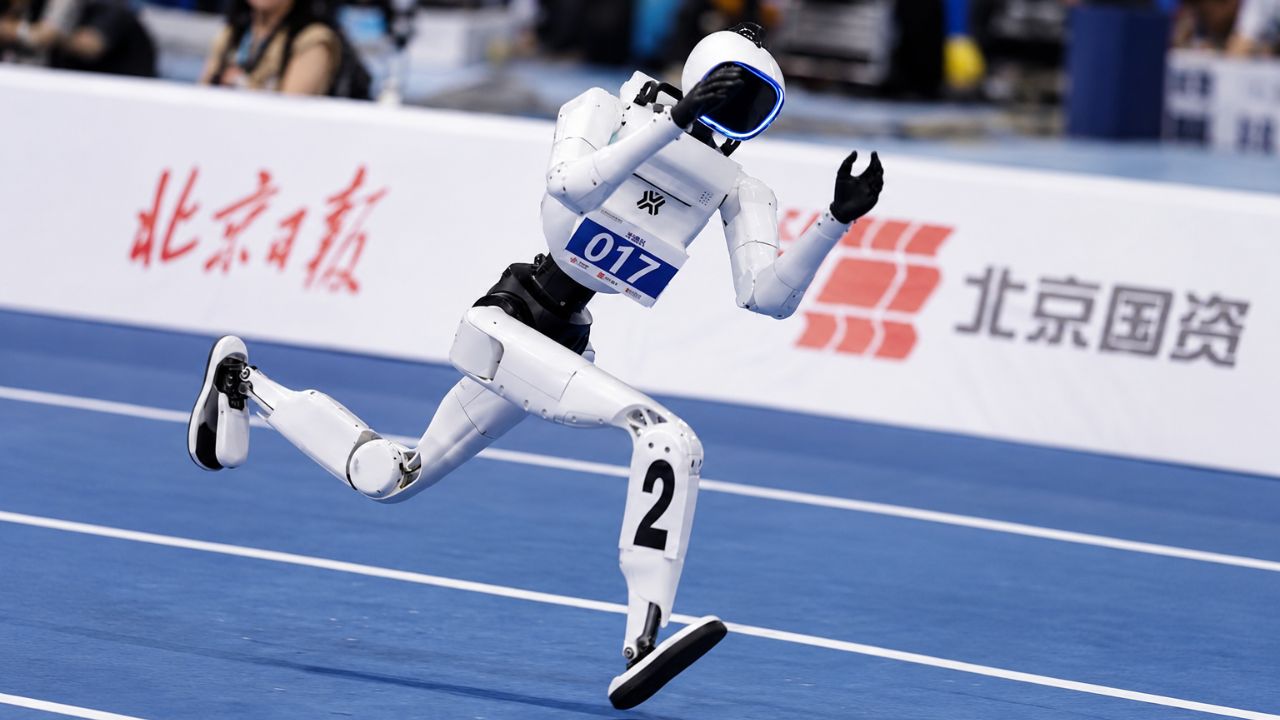
En agosto, robots humanoides corrieron, saltaron y compitieron en distintas disciplinas durante la segunda edición de los World Humanoid Robot Games, realizada en Beijing. Entre las pruebas, una carrera de 400 metros llamó especialmente la atención: el robot Tiangong Omni cruzó la meta en 45,66 segundos y obtuvo el primer lugar de su categoría, pero su velocidad no fue lo único que despertó interés.
Mientras avanzaba por la pista, el humanoide mantenía el cuerpo marcadamente inclinado hacia adelante y los brazos levantados cerca del rostro, en lugar de utilizar el braceo que caracteriza a un corredor humano. Lo más llamativo es que sus desarrolladores no habían diseñado esa forma de correr: surgió durante su entrenamiento mediante aprendizaje por refuerzo, después de que el sistema explorara distintas alternativas para completar la distancia de manera eficiente.
El robot había partido de un patrón más parecido al humano, pero durante las simulaciones encontró otra solución. Mantener los brazos en esa posición disminuía la exigencia sobre las articulaciones de los hombros, mientras el movimiento de caderas y cintura contribuía al desplazamiento. La postura inclinada también modificaba su centro de gravedad. El resultado fue una manera de correr poco natural para una persona, pero funcional para la máquina.
La escena plantea una pregunta que va más allá de la robótica: ¿qué podemos aprender del movimiento humano observando a una máquina que encontró una forma completamente distinta de correr?
Un cuerpo sin músculos ni tendones
Para Luis Parada, académico del Departamento de Ciencias del Deporte y Acondicionamiento Físico de la Facultad de Educación de la Universidad Católica de la Santísima Concepción (UCSC) y especialista en Biomecánica del Movimiento Humano, el comportamiento del robot resulta especialmente interesante porque muestra una solución mecánica construida bajo restricciones muy diferentes a las del cuerpo humano.
“Impresiona cómo estos humanoides logran adecuar su cinemática y patrón mecánico para ejecutar un sprint altamente eficiente. Sin la plasticidad biológica, la máquina se sostiene mediante un sistema de retroalimentación constante que readecúa al instante sus comandos para mantener el equilibrio dinámico ante cada impacto”, explica.
Una persona humana corre utilizando un sistema complejo de músculos, tendones y tejidos. Los tendones pueden almacenar y devolver energía, los tejidos ayudan a amortiguar los impactos y distintas estructuras musculares trabajan coordinadamente para mantener el movimiento.
El robot no dispone de esos mecanismos biológicos. Según Parada, su funcionamiento depende de una estructura mecánica que puede realizar correcciones continuas y de características físicas que le permiten ejecutar movimientos de una manera diferente.
Una de ellas es la distribución de la masa. Al reducir la inercia en las zonas más alejadas del cuerpo, como las extremidades, el sistema puede aumentar la frecuencia de movimiento. “Mientras el modelo humano de carrera se fundamenta en el modelo masa-resorte y depende de sinergias musculares específicas, amortiguación tisular pasiva y almacenamiento elástico en los tendones, el robot opera con un patrón mecánico rígido sustentado en una reducción drástica de masa distal”, detalla.
A esto se suma otra diferencia evidente: el robot no experimenta fatiga neuromuscular. El cuerpo humano disminuye progresivamente su capacidad de mantener determinadas intensidades, mientras una máquina enfrenta otro tipo de limitaciones, como el consumo energético, la temperatura de sus componentes o la resistencia de sus materiales.
La IA puede encontrar respuestas que no parecen humanas
¿Por qué un robot con forma humana termina corriendo de una manera que una persona probablemente nunca elegiría? La respuesta está, en parte, en la forma en que puede aprender. De acuerdo a la Dra. Silvia Restrepo, académica de la Facultad de Ingeniería UCSC e integrante del cuerpo académico del Doctorado en Inteligencia Artificial en Consorcio, los algoritmos no tienen por qué limitarse a reproducir movimientos humanos.
“Es necesario que los algoritmos de aprendizaje profundo exploren libremente cualquier patrón de marcha que optimice la velocidad de desplazamiento, ajustando variables como la tracción, la resistencia estructural y el centro de gravedad, incluso cuando ello derive en soluciones biomecánicamente antinaturales”, señala.
En el aprendizaje por refuerzo, el sistema puede probar repetidamente diferentes estrategias y recibir información sobre cuáles cumplen mejor un determinado objetivo. Si la meta es avanzar rápidamente durante 400 metros, no existe necesariamente una regla que obligue al robot a balancear los brazos como un atleta.
En otras palabras, tener forma humana no significa que la mejor manera de moverse para un robot tenga que ser humana. Esto permite que aparezcan soluciones que un ingeniero quizás no habría programado directamente, pero que resultan adecuadas para las características físicas de la máquina.
Un laboratorio para entender cómo nos movemos
El interés de estas carreras no termina en conseguir que los robots sean más rápidos. Para Luis Parada, estas máquinas también ofrecen una posibilidad difícil de conseguir al estudiar seres humanos: modificar o aislar variables del movimiento de manera controlada.
“Estos prototipos representan un extraordinario laboratorio experimental de física aplicada, permitiendo aislar variables del movimiento que en los sistemas biológicos resultan difíciles de separar”, sostiene.
Pero, ¿qué ocurre si se modifica la distribución de la masa?, ¿cómo cambia la estabilidad si varía la inclinación del cuerpo?, ¿qué estrategia permite recuperar el equilibrio después de un impacto? En una máquina, estas condiciones pueden probarse repetidamente y analizarse por separado. Según el especialista, este tipo de experimentación podría aportar herramientas para estudiar la optimización del rendimiento, la práctica deportiva, la rehabilitación y el diseño de ayudas ortopédicas avanzadas.
Desde la inteligencia artificial también existen posibilidades de investigación. Al respecto, la Dra. Restrepo explica que disponer de un robot humanoide programable permite llevar los patrones creados en simulaciones hasta un entorno físico real: “esto habilita líneas de investigación como la locomoción y manipulación y el control multimodal, permitiendo validar en un entorno físico real estrategias de movimiento que superan las limitaciones biomecánicas del cuerpo humano”, explica.
De acuerdo a los especialistas, las llamadas “olimpiadas de robots” también funcionan como laboratorios donde máquinas, algoritmos y principios físicos son llevados al límite. Al desarrollar sus propias formas de moverse, los humanoides pueden abrir nuevas preguntas sobre cómo se mueve el cuerpo humano.